AI 模型训练虚拟机器人,只需几小时
想象一下,你不再需要花费数周时间编写代码,只需几小时就能训练出一个能听懂指令、在三维空间中自主行走的机器人。这正是目前 AI 技术在机器人领域带来的最令人兴奋的变化之一。
从虚拟鸭到猫的管家
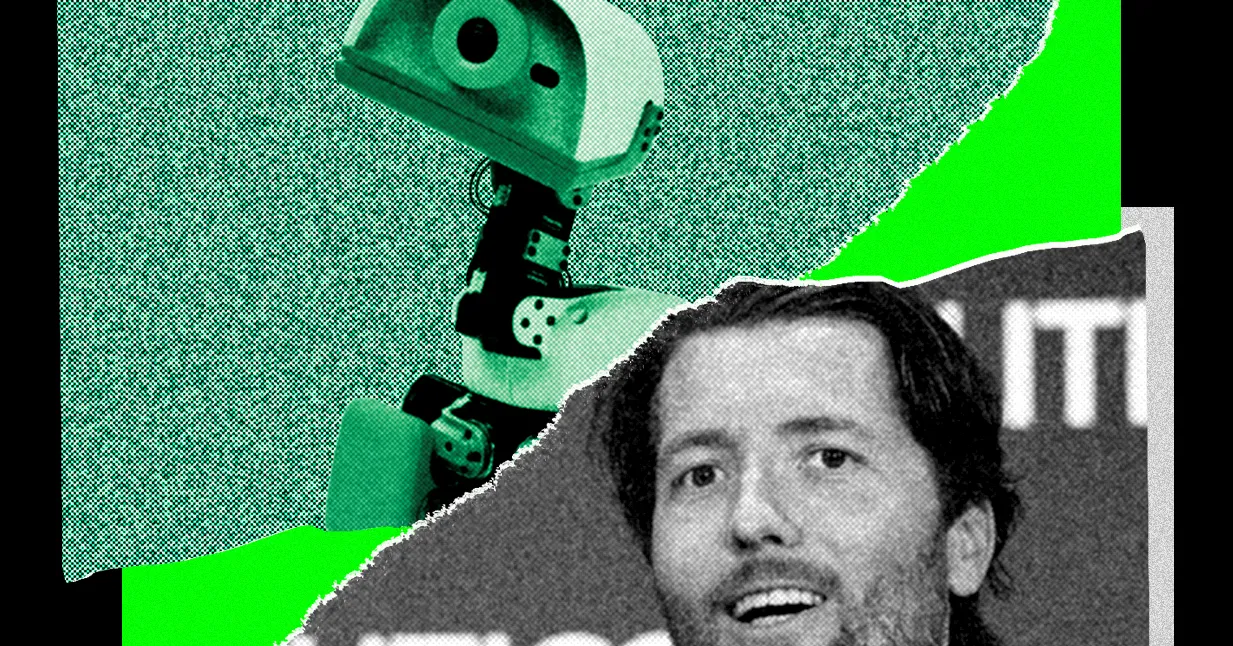
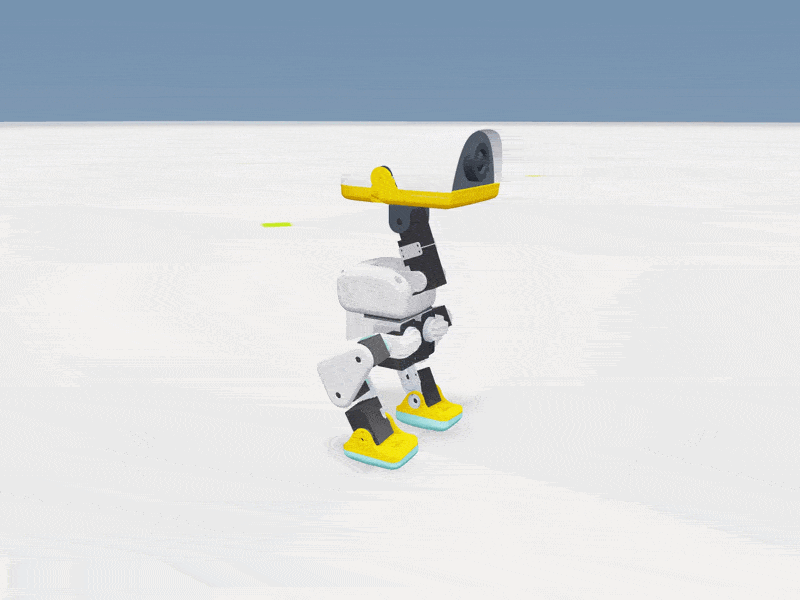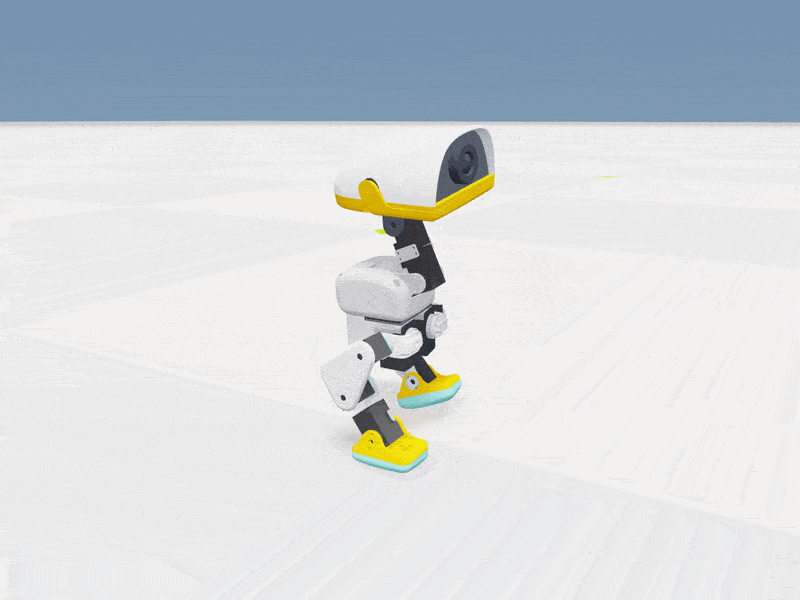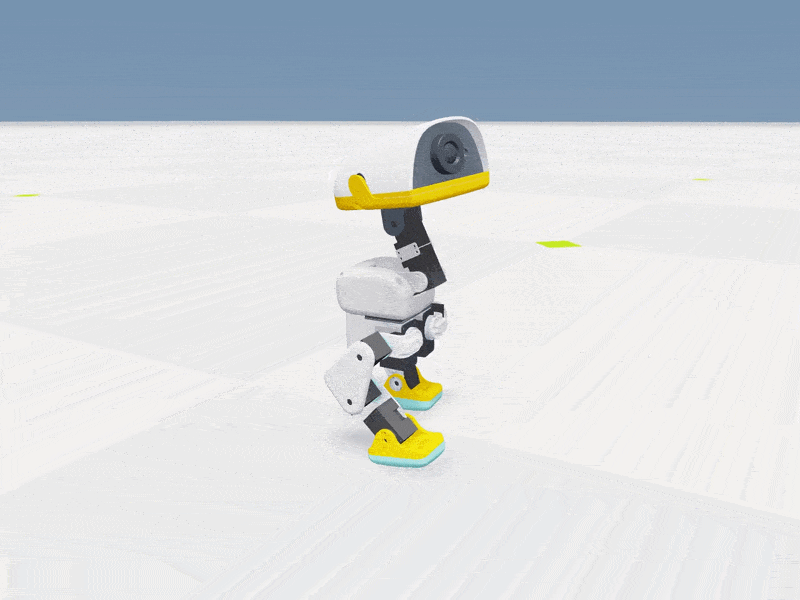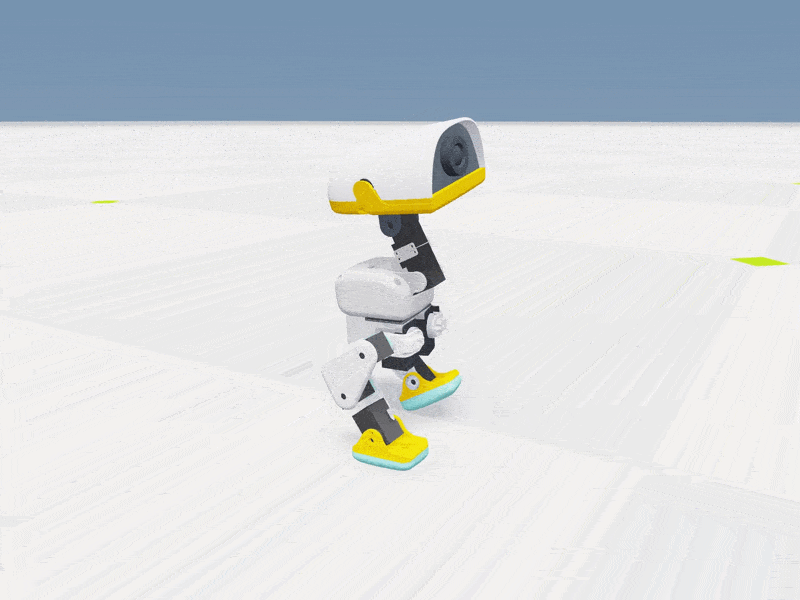
一位开发者最近分享了他在 AI 辅助下的惊人成果。他利用 OpenAI 最新的 GPT-6 Sol 模型,结合 Pollen Robotics 和 Hugging Face 推出的可爱机器人 Microduck 的虚拟版本,完成了一项看似复杂的任务:让虚拟鸭子在房间里行走,并识别出身边的孟加拉猫。
该机器人的目标是成为主人的猫“Leona”的管家。开发者的计划是让 Microduck 自动分发零食——通过头部一个 3D 打印的储存室,在瞄准目标后低头释放食物。这种将 AI 视觉识别与物理动作相结合的能力,在过去通常需要深厚的机器人学背景和漫长的调试时间,但在 GPT-6 Sol 的帮助下,整个过程在短短几小时内就完成了。
AI 赋能的 3D 物理模拟
为什么 AI 模型能如此高效地理解物理世界并转化为代码?这得益于 OpenAI 最新模型在理解 3D 物理表示方面的巨大飞跃。
加州大学伯克利分校的教授 Ken Goldberg 团队也进行了类似的探索。当 OpenAI 发布 Astra 模型时,他们发现该模型不仅能渲染 3D 图像,还能帮助机器人训练。通过 Nvidia 的 Newton 工具,研究人员只需向 Astra 展示一段真实机器人的视频,它就能在一小时内生成包含所有参数的完整 3D 模拟场景——包括相机位置、光照、背景材质等。
这种能力极大地简化了机器人的训练流程。过去,机器人需要在虚拟环境中进行成千上万次的试错,而现在 AI 可以自动运行实验并分析结果,提出优化建议。开发者使用 Nvidia 的 Isaac Sim 软件配合 GPT-6 Sol,成功让虚拟机器人学会了在不摔倒的情况下行走,甚至尝试了迈克尔·杰克逊的“太空步”(虽然最后只学会了向后走)。
像软件代理一样控制机器人
Nvidia 研究员 Jim Fan 指出,当前的 AI 正在让机器人像软件代理一样工作。这些模型(VLA,即视觉语言动作模型)不再局限于单一任务,而是能够像人类操作电脑软件一样,利用模型来控制物理动作。
为了进一步推动这一领域的发展,Jim Fan、Ken Goldberg 等人本周开源了一个名为 Aspire 的框架。它允许机器人发现并使用新技能。例如,OpenAI 的 Astra 模型曾用双臂机器人解魔方:它尝试抓取并扭转,发现角度不对后自动调整,最终成功解决。这种从失败中学习并自我修正的能力,正是未来通用机器人的核心特征。
实用解读:技术平权
对于普通开发者、爱好者乃至初创公司来说,这项技术的意义在于大幅降低了机器人开发的门槛。过去,配置、编程和调试物理机器人需要大量专业知识;如今,借助像 GPT-6 Sol 这样的代码生成模型和 Astra 这样的 3D 理解模型,复杂的物理模拟和动作控制可以被自动化处理。
这意味着,未来我们可能不需要成为机器人专家,就能通过简单的指令或视频演示,让 AI 帮我们训练出能适应特定场景的机器人。从给猫喂食到复杂的工业操作,AI 正在将机器人技术从实验室推向更广阔的应用场景。


本文基于 WIRED 的公开内容,由 AI 辅助整理改写后发布。
原标题:I Saw the Future of Robotics in a Virtual Duck That Chases My Cat
阅读原文